会跳的活肌肉机器人,真正的难题在支架
10月22日,苏黎世联邦理工学院展示了一段不太像传统机器人演示的画面:培养皿底部,一段约1.5厘米长的软组织在电刺激后突然弯曲,离开皿底,又落了回去。论文记录的单次上跳高度是5.1毫米。它没有电机,也没有金属关节;提供收缩力的,是由小鼠肌母细胞培养出的工程化肌肉层。[1][2]
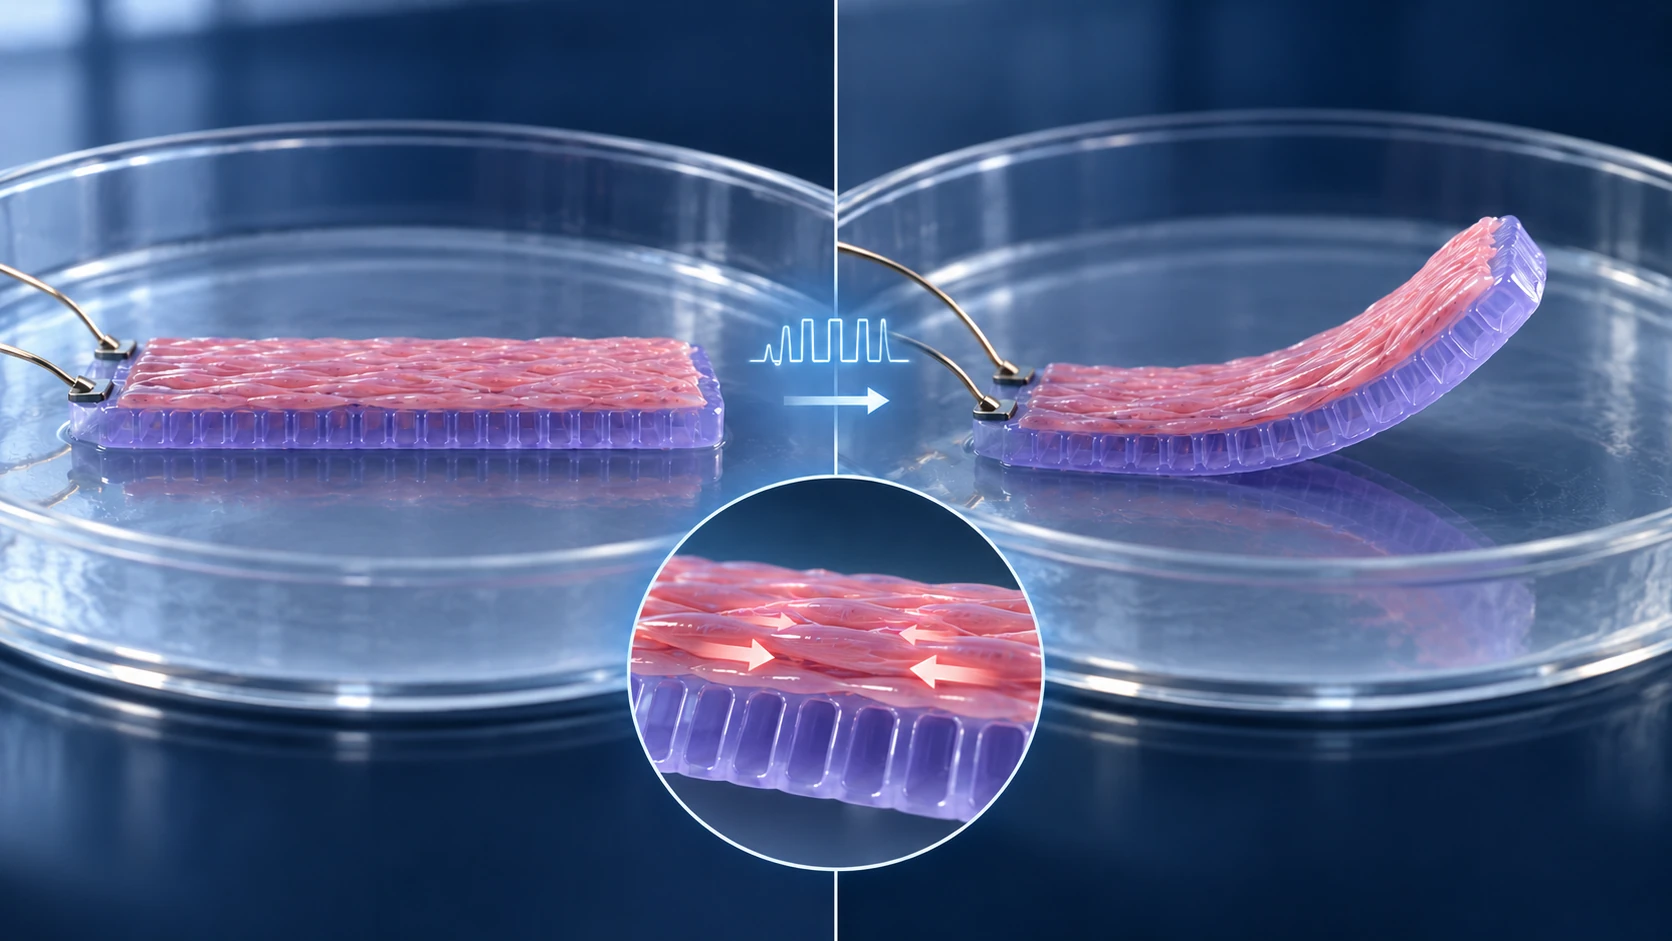
10月22日,苏黎世联邦理工学院展示了一段不太像传统机器人演示的画面:培养皿底部,一段约1.5厘米长的软组织在电刺激后突然弯曲,离开皿底,又落了回去。论文记录的单次上跳高度是5.1毫米。它没有电机,也没有金属关节;提供收缩力的,是由小鼠肌母细胞培养出的工程化肌肉层。[1][2]
如果只看“会跳”,这个结果容易被写成活体机器人即将走出实验室。真正值得追问的却是:同样少量的肌肉,为什么这次能把收缩变成肉眼可见的运动?答案并非给肌肉装上更多“马力”,而是重新设计肌肉与支架之间的关系。
一次收缩,为什么过去常常只剩一点点位移
生物混合机器人让活细胞承担驱动,非生命材料承担支撑。问题是肌肉收缩并不自动等于整个装置移动。如果组织只在两个端点拉着框架,或者与框架接触不牢,部分力会在形变和脱离中损失。东京大学竹内研究室此前就做过由培养骨骼肌驱动的小型双足机器人:它能够在选择性电刺激下前进、停止和转向。这说明“用活肌肉推动机器人”并非今天才出现。[3]
苏黎世团队这次把设计对象从“肌肉加一个骨架”改成“肌肉与骨架共同组成的一块材料”。研究者先用软体模拟把可收缩肌肉和不可收缩水凝胶支架分成不同单元,再用进化算法寻找弯曲幅度更大的组合。计算得到的形态接近双层结构:一层收缩,一层提供弹性阻力和回弹。就像两种伸缩程度不同的材料粘在一起,主动层一缩,整体便弯曲。不过,真实的细胞组织远比这比喻复杂;模拟结果必须经培养与实验检验。[2]
第一作者之一 Aiste Balciunaite 和 Mike Y. Michelis 参与了这种模拟—制造的联动。论文还列有香港科技大学(广州)的 Oncay Yasa;通讯作者是苏黎世联邦理工学院的 Robert Katzschmann。跨学科合作不是名单上的装饰:这里既要计算材料形变,也要让肌肉细胞在水凝胶上存活、分化并产生力。[1][2]
最难的不是画出双层,而是让两层不分家
在实验里,团队用光固化方法打印带微沟槽的水凝胶支架,再把含小鼠 C2C12 肌母细胞的材料铺上去,经历约两周生长与分化。沟槽帮助肌纤维沿预定方向排列,也增加两层稳定结合的机会。论文说,支架若没有微沟槽,组织可能从两端剥离;处理不当时,肌肉层在接种后48小时内就可能脱开。因而所谓“支架”,不是被动托盘,而是决定力能否传到整个装置的界面。[2]
研究者在模拟中还比较了连接完整与部分分离的情况:中心区域连接尤为重要。这个机制提醒我们,一个漂亮的外形不足以保证运动。活组织的成熟、材料的硬度、接触面的稳定性,以及电刺激条件,要同时成立。论文在5个同尺寸驱动器上测到的最大运动幅度相差很大,从0.5毫米到6.6毫米;同一装置连续收缩相对稳定,并不代表不同批次已经能像工业零件一样一致。[2]
11倍说的究竟是什么
论文摘要写“最高提升11倍”。比较对象是文献里肌肉体积相近的先前设计,指标是驱动器的运动范围,不是速度提高11倍,更不是力量、寿命或商业可靠性提高11倍。这个跨研究比较还涉及先前文献的体积估算,不能说成一项独立机构复现实验。[2]
在展示任务中,一次电刺激让驱动器从培养皿底跃起约5.1毫米;调整浮力后,它能向液面游动;另一种沿皿底移动的配置,报告速度为每秒6.2±0.6毫米。还有一只夹爪在电刺激下收拢,将小物体移动了1.8厘米。这些看上去像机器人“会跳、会走、会抓”,但都发生在受控液体环境和专门装置内。论文明确写道,绕过障碍物的“转弯”不是主动导航;若进入角落的角度不对,它会撞上柱子。[2]
这些细节没有削弱工作的价值,反而指出了价值所在。研究者展示的是一条可计算、可制造、可测量的设计路线:先决定想要怎样的形变,再把活肌肉和软材料一起优化。过去对生物驱动器的改进往往把注意力集中在“养出更强的肌肉”;这项研究说明,力的传递路径可能同样关键。[2]
离培养皿外的机器人,还隔着什么
这块“活肌肉”不是人体肌肉,也不是器官。论文作者特别提醒,工程化肌肉层不具备生理组织的全部特征,例如多种细胞类型和可灌流的供血系统。现有装置依赖营养液维持活性,放大尺寸会遇到氧气、营养进入组织的扩散极限;组织发育的个体差异,也让批量复制困难。[1][2]
因此,它不能被写成已经能在人体内工作的植入机器人,不能被写成肌肉疾病疗法,更谈不上马上替代常规电机。研究中的“会跳”是对一项设计原则的检验,不是产品发布。真正的长期课题,是怎样让活组织获得供给、稳定发育,并在复杂环境里受到可靠控制。
从东京大学让两条培养肌肉带着双足装置前进,到苏黎世团队把支架和肌肉作为一个整体设计,这条路线正在改变的不是“机器人是否像生命”,而是工程师怎样面对生命材料:它不是一颗可以随意更换的马达。它会生长、会偏差、需要食物和氧气,也会因界面设计的细微变化而发挥完全不同的作用。培养皿里那5.1毫米的跃起,恰好把这个工程问题变得可见。[2][3]
图注:AI生成的肌肉—水凝胶双层工作原理示意,非论文实验影像,不按实验比例绘制。原创概念图,不引用第三方图像。
来源
- 苏黎世联邦理工学院,2026年10月22日新闻:https://ethz.ch/en/news-and-events/eth-news/news/2026/10/one-small-leap-for-a-muscle-one-giant-step-for-robotics.html
- Balciunaite 等,Nature Communications,2026年9月11日,DOI: 10.1038/s41467-026-77655-1,开放全文:https://pmc.ncbi.nlm.nih.gov/articles/PMC13658790/
- 东京大学竹内研究室,2024年双足生物混合机器人研究介绍(独立历史背景,非苏黎世结果复现):https://www.hybrid.t.u-tokyo.ac.jp/en/research-papers/c5c3f8db-1be5-499a-b623-c0d4d08ea4cb/