无人机学会躲开会动的障碍,但“安全保证”有一张条件清单
一架无人机穿过倒塌的厂房。
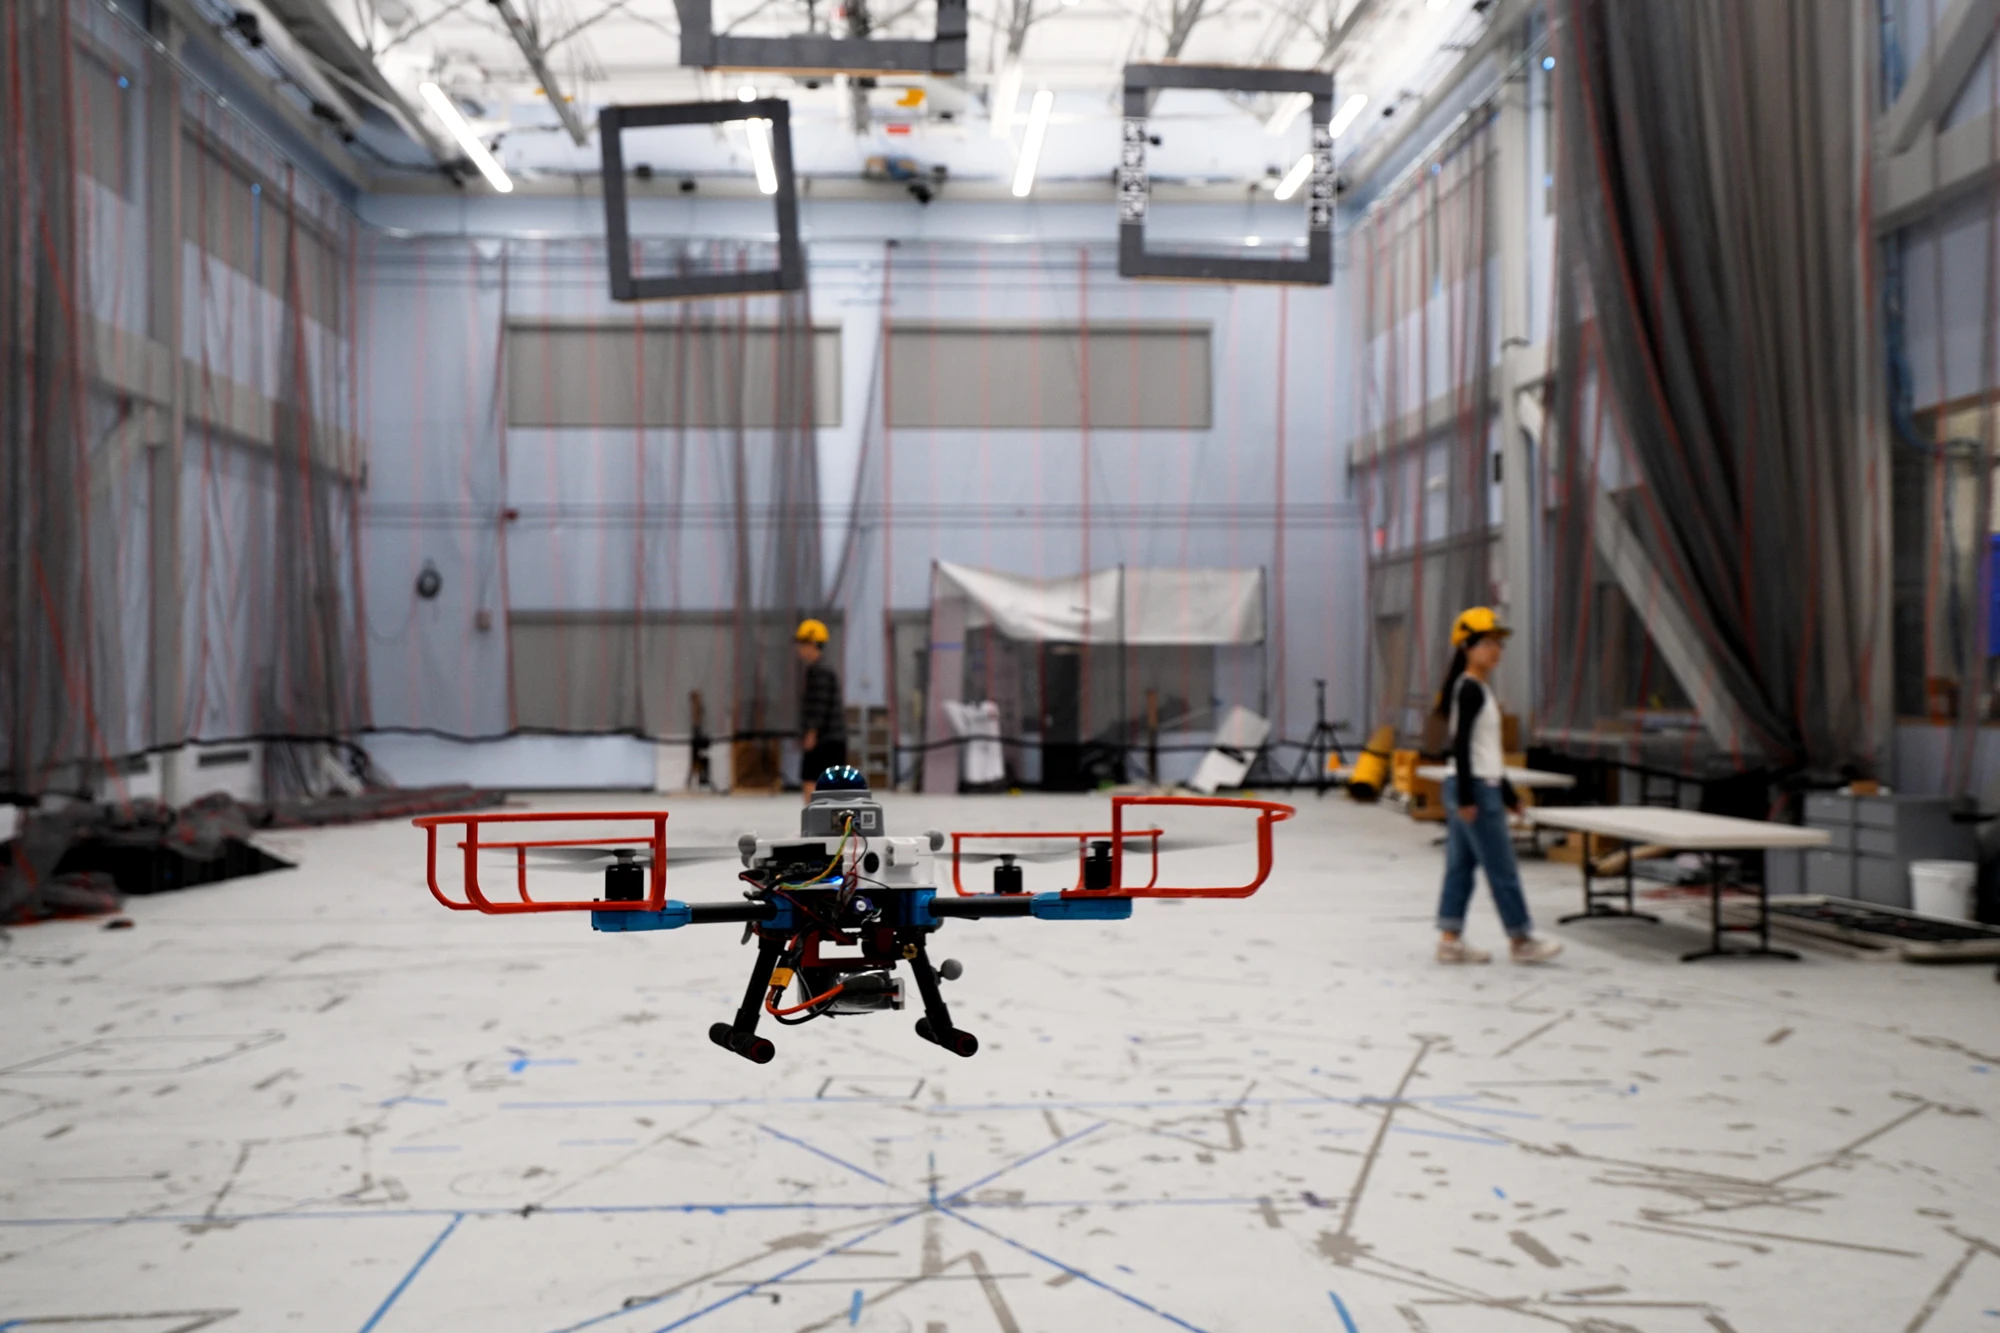
一架无人机穿过倒塌的厂房。
它刚算出一条安全路线:左边是墙,右边是设备,中间还有一名救援人员。可就在螺旋桨转过几圈的时间里,那个人向前迈了一步。上一秒安全的空隙,下一秒可能已经不存在。
这就是动态未知环境里最麻烦的地方。
地图不完整,障碍物会移动,传感器有误差,计算还必须在飞行过程中完成。对这样的机器人来说,“会避障”远远不够。真正困难的问题是:在什么条件下,我们敢说一条轨迹被保证不会发生碰撞?
2026 年 10 月 7 日,MIT 介绍了一套名为 SANDO 的无人机轨迹规划方法。论文已经进入 IEEE Transactions on Robotics。研究团队说,它能在动态、未知、三维环境中,快速规划一条带有连续时间避碰保证的轨迹。
论文里的 12 次动态障碍硬件飞行都没有发生碰撞。
但这项工作的价值,恰恰不在一句“无人机不会撞”上。作者在论文末尾写得很清楚:真实硬件没有严格满足数学证明需要的全部假设。
一边给出安全定理,一边承认定理与机器之间还有缝隙。这张“条件清单”,比漂亮的演示视频更值得看。
会移动的障碍,改变了问题本身
传统无人机避障常常面对一个相对静态的世界。传感器看见墙、柱子和树,规划器就在空白区域里找路。只要这些物体不动,刚刚确认的安全空间,几秒后大致还在原处。
人、车辆、其他机器人加入后,问题发生了变化。
一条轨迹不仅要回答“从哪里经过”,还要回答“在什么时候经过”。同一块空间,现在是空的,一秒后可能正好被人穿过。障碍物未来往哪走通常不知道,机器人只能根据当前观测不断重算。
现有方法常在两类代价之间取舍。
一类方法把靠近障碍物写成“惩罚项”。轨迹越危险,代价越高,优化器通常会选择更安全的路线。这类软约束算得快,却无法从数学上排除一条轨迹穿过障碍物:如果其他收益足够大,或者模型遇到极端情况,惩罚仍可能被“付掉”。
另一类方法把避碰写成硬约束。危险区域不是贵,而是根本不允许进入。它更接近人们理解的保证,却往往需要更重的计算。对一架正在飞的无人机来说,安全答案如果来得太晚,也没有意义。
SANDO 要做的,就是在这两者之间找一条路。
给空间加上一层时间
SANDO 的核心不是单个神奇算法,而是一条连续的规划链。
第一步,系统根据激光雷达或深度相机的点云,识别静态区域和正在移动的障碍,并估计它们的位置、速度和尺寸。
第二步,一个带热力图的 A* 规划器先找全局方向。障碍物周围越危险,代价越高。它不直接给出最后轨迹,而是把无人机引向更可能生成宽阔安全走廊的区域。
第三步,系统建立“时空安全飞行走廊”。
可以把它想象成一串带时间戳的透明管道。无人机在第一个时间片只能待在第一层管道里,在第二个时间片进入下一层。移动障碍物也不再只是地图上的一个点,而是一个随时间长大的“最坏可能到达区域”。
关键区别在于,SANDO 不把障碍物在整个规划时域里可能到达的最大范围,一次性铺满所有时间层。
那样做虽然保守,却可能把所有通道都堵死。一个人三秒后可能走到很远,并不意味着他在半秒后也能瞬间出现在那里。
SANDO 按每一层的时间分别膨胀障碍:越靠近现在,障碍物来得及移动的距离越短;越往未来,不确定区域越大。这样既保留最坏情况的边界,又不至于过早牺牲所有可飞空间。
最后,系统用混合整数二次规划生成轨迹,把碰撞规避直接写成硬约束。团队又通过变量消元减少求解规模。论文的消融实验中,单次优化最高加速 7.4 倍。
这 7.4 倍不是任何场景都能复现的固定速度,也不是整套系统都快了 7.4 倍。它是特定实验设置中,变量消元相对基线的最高值。但它说明了一个真实的工程方向:形式化安全如果想走上机器人,必须把证明和计算成本一起设计。
“保证”其实是一份合同
SANDO 的论文给出了连续时间避碰证明。
“连续时间”很重要。有些规划器只在离散时刻检查安全,例如每隔几十毫秒看一次无人机和障碍物是否重叠。两个检查点都安全,不代表中间那段轨迹一定安全。SANDO 的走廊约束覆盖整段曲线,而不是只盯住若干采样点。
但定理从来不是无条件承诺。
它更像一份合同:只要现实世界遵守若干约定,结论才成立。
第一,障碍物的速度不能超过设定上界。系统根据这个上界计算“最坏能走多远”。如果一个物体突然比上界更快,它就可能冲出被膨胀的危险区。
第二,障碍物的尺寸不能被严重低估。传感器可能只看到物体的一面。一个细长物体如果正对镜头,真实深度可能远大于观测宽度。
第三,位置估计误差必须在缓冲范围内。论文的硬件实验把这个缓冲设为 0.3 米。误差超过缓冲,真实障碍物就可能不再被数学区域完全包住。
第四,无人机必须足够准确地跟随规划轨迹。定理证明的是那条被算出的曲线安全;如果真实机器偏离曲线,证明不会自动跟着它一起移动。
第五,保证只覆盖当前局部规划时域。无人机要长期安全,必须不断感知、重算和执行。论文明确说,SANDO 目前没有给出“递归可行性”保证——这次找到安全路线,不代表下一次重规划一定还能找到。
所谓“被证明安全”,不是把风险从世界上抹掉,而是把风险压进一组可以检查的前提里。
12 次没有碰撞,与“永远不会撞”之间
论文报告,SANDO 在论文设定的森林和动态障碍仿真基准中,各难度都达到 100% 成功率,没有发生约束违规。硬件平台把感知、定位、规划和控制都放在机载计算机上,完成了 6 次静态环境飞行和 12 次动态障碍飞行;后 12 次都没有碰撞。
这些结果很重要,因为它们说明系统不只存在于推导式里。
可作者随后测量了真实平台与理论假设的距离。
机载估计误差大约为 0.30 米;其中一次有人行走的实验达到 0.43 米,已经高于设定缓冲。无人机的轨迹跟踪也不完美,误差波动达到 0.21 到 0.57 米。论文因此直接写道:形式化保证在硬件上并不严格成立。
还有一次实验,障碍物直到最接近前 1.2 秒才被识别并跟踪。在之后 2.5 秒里,78% 的重规划周期没有找到新轨迹,远高于该次飞行其余阶段的 6.6%。无人机最后没有撞上,是因为它继续执行此前仍有效的轨迹,并依靠缓冲和持续重规划熬过了危险窗口。
这里最容易被误写。
78% 不是整次飞行失败率,也不代表发生了碰撞;12 次无碰撞也不代表系统已能在任何人群、风场和灾害现场运行。它们共同说明:真实安全不是一个“成功”按钮,而是感知、估计、规划、控制和失效策略共同维持的状态。
为什么这不只是无人机新闻
救灾无人机当然是最直观的应用想象。倒塌建筑、火场或工业事故里,机器人可能要穿过没有完整地图、有人移动、视野被遮挡的空间。
但 SANDO 提出的公共问题更大。
今天,越来越多系统被描述成“安全 AI”:自动驾驶会避人,仓储机器人会绕车,机械臂会在人附近工作。人们很容易把演示成功率当成安全,把一条证明当成绝对保证,或者把传感器读数当成现实本身。
真正负责任的安全声明,应当能回答几件具体的事:保证针对哪一段时间?障碍物最快能多快?允许多少感知误差?机器偏离轨迹怎么办?下一次规划失败时做什么?哪些条件已经在真实硬件上测量,哪些只是模型假设?
这些问题听起来不如“100% 成功率”有冲击力,却更接近一套技术能否被信任。
SANDO 的意义,不是宣布无人机终于不会撞。
它做了一件更诚实、也更困难的事:把“安全”从一种感觉,变成一份可以被写进数学、拿到硬件上测量、再逐条发现缺口的合同。
而一份真正有用的安全合同,最重要的部分往往不是最后那句“保证成立”。
是前面那张条件清单。
主要参考来源
- Kota Kondo 等,
SANDO: Safe Autonomous Trajectory Planning for Dynamic Unknown Environments,arXiv:2604.07599v3 / IEEE Transactions on Robotics:https://arxiv.org/abs/2604.07599 - MIT News,
Planning system ensures a robot’s flight path will remain collision-free,2026-10-07:https://news.mit.edu/2026/planning-system-ensures-robots-flight-path-will-remain-collision-free-1007 - SANDO 开源仓库:https://github.com/mit-acl/sando
- Shreyas Kousik 等,
Safe Trajectory Synthesis for Autonomous Driving in Unforeseen Environments,2017:https://arxiv.org/abs/1705.00091
图片说明:拟用 MIT News 图片,署名 Melanie Gonick, MIT。页面标注 CC BY-NC-ND,只可按尺寸裁切;具体公众号/商业账号使用范围须由人工确认,未确认前不对外发布。
发布状态:待人工终审,不自动发布。